■ロボットでは何が熱を出すのか
ロボット内部には多数の熱源がある。
代表的には、
●サーボモーター
●モータードライバー
●AI演算基板
●CPU・GPU
●バッテリー
●DC/DCコンバーター
●電源回路
●カメラ
●LiDAR
●通信モジュール
などである。
つまりロボットは、 一つの大きな熱源ではない。
分散した多数の熱源を持つシステムである。
しかも、それぞれの熱源が、
頭。
胴体。
腕。
関節。
脚。
バッテリー部。
など、異なる場所に配置される。
そのためロボットでは、部位ごとに異なる熱対策が必要になる。
■モーターは大きな熱源になる
ロボットでは、多数のモーターが使われる。
関節を動かす。
腕を動かす。
車輪を回す。
重量物を持つ。
動作負荷が大きくなるほど、モーターに流れる電流も増え、発熱しやすくなる。
特に、
●高トルク
●長時間保持
●高速動作
●繰り返し動作
では発熱が増える。
つまり、ロボットが働けば働くほど、関節周辺は熱くなりやすい。
■ロボットは止まっていてもモーターが熱を出す場合がある
ロボットが重量物を持ったまま停止しているとする。
動いていないので、発熱も少ないように見える。
しかし姿勢を保持するため、モーターへ電流を流し続ける場合がある。
すると、
動いていなくても熱が出る。
つまりロボットの熱問題は、
動作速度だけではなく、トルクと保持時間によっても変わる。
■モーターの熱は周辺部品にも伝わる
モーター単体の温度だけを見ても十分ではない。
モーターの熱は、
●減速機
●ベアリング
●フレーム
●配線
●センサー へ伝わる。
その結果、
●グリス特性が変わる
●センサー精度が変わる
●樹脂部品が劣化する
●ケーブル寿命が短くなる
可能性がある。
つまり、
モーターを冷やす だけではなく、
モーターの熱をどこへ逃がすか が重要になる。
■金属フレームをヒートシンクとして使う
ロボットは金属構造体を持つことが多い。
そこで、
フレームそのものを熱の逃げ道として使う
ことができる。
例えば、
モーター
↓
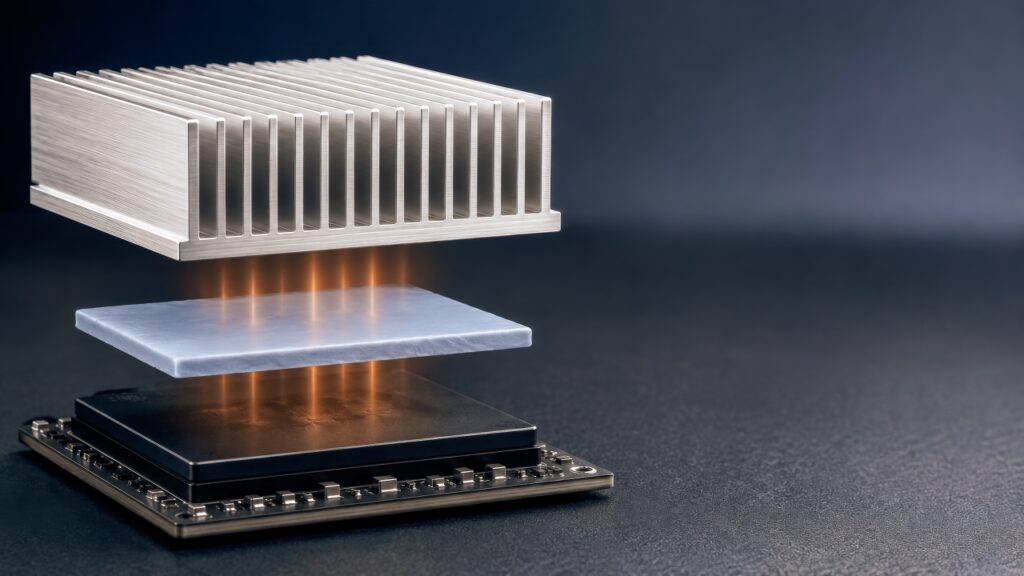
TIM
↓
アルミフレーム
として、モーターの熱を広いフレームへ逃がす。
これはロボットと相性がよい。
なぜなら大型ヒートシンクを追加すると重量が増えるからである。
既存の構造部品を熱経路として利用できれば、
構造材と放熱部材を兼用できる。
■ただし接触面が悪ければフレームへ熱は逃げない
モーターケースとフレームの間に、
●隙間
●反り
●塗装
●表面粗さ
があると、熱が十分に移らない場合がある。
そこで、
●TIM
●熱伝導シート
●熱伝導性接着材
などを使う。
つまり、
フレームをヒートシンクにするためにも、界面が重要になる。
■モータードライバーも高発熱になる
モーターを動かすには、モータードライバーが必要になる。
そこには、
●MOSFET
●IGBT
●SiC
●GaN
などのパワー半導体が使われる場合がある。
これらも発熱する。
特に小型化すると、
小さな基板へ高出力部品を集める
ことになり、発熱密度が高くなる。
そのため、
●TIM
●絶縁性放熱シート
●金属ベース
●ヒートシンク
などによる熱対策が必要になる。
■パワー半導体では「熱を通し、電気を止める」
モータードライバーでは、高電圧・大電流を扱う。
そのため冷却部材へ熱を逃がしたい一方、
金属筐体との電気的接触は避けたい。
つまり、
熱は通したい。
電気は通したくない。
という課題がある。
ここでは、
●絶縁性TIM
●セラミック系放熱材
●絶縁フィルム
●熱伝導性粘着材
などが重要になる。
■AIロボットでは演算装置も大きな熱源になる
今後のロボットでは、
●画像認識
●音声認識
●自律移動
●動作計画
●物体認識
●生成AI
などをロボット内部で処理する場面が増える。
そのため、エッジAI演算装置の搭載が増える。
GPUやAIアクセラレーターを搭載すれば、ロボット内部にAIサーバーと似た熱問題が生まれる。
■ロボットではAIサーバーのような大きな冷却設備を置けない
データセンターであれば、
大型ファン。
液冷設備。
大きなヒートシンク。
を設置できる。
しかしロボットでは難しい。
理由は、
●重くなる
●大きくなる
●消費電力が増える
●騒音が増える
●可動範囲へ影響する
ためである。
つまりロボットでは、
高性能AIを搭載したい。
しかし冷却装置は小さく軽くしたい。
という矛盾が生まれる。
■AI演算部では熱を広げることが重要になる
大型ヒートシンクを使いにくい場合、
局所熱を、
●グラファイト
●銅箔
●アルミ箔
●ベイパーチャンバー
などで広げる。
例えば、
AIチップ
↓
TIM
↓
グラファイト
→→→ 金属筐体
という構造である。
つまり、
一部分だけを強く冷やす
より、
ロボットの構造全体へ熱を分散する
という考え方が重要になる。
■頭部は特に熱が集中しやすい
ヒューマノイドロボットやサービスロボットでは、
頭部に、
●カメラ
●AI演算
●通信
●センサー
●モーター
などが集中することがある。
しかし頭部は大型化したくない。
さらに人の近くで使う場合、
大きなファン音も避けたい。
そのため、小型・静音・高密度という厳しい熱条件になる。
■カメラも温度の影響を受ける
ロボットには多数のカメラが搭載される。
カメラモジュール内部には、
●イメージセンサー
●ISP
●通信回路
があり、発熱する。
さらに周囲のAI基板やモーターから熱を受けることもある。
温度が変わると、
●ノイズ
●光学特性
●センサー特性
が変化する可能性がある。
つまりロボットでは、
カメラを冷やす
だけではなく、
カメラ周辺温度を安定させる
ことも重要になる。
■LiDARや光学センサーにも熱問題がある
LiDARや光学センサーでは、
●レーザー
●受光素子
●演算IC
が使われる。
これらも発熱する。
さらに光学部品では、温度変化によって寸法や光学特性が変化する可能性がある。
そのため、熱が測定精度へ影響する場合がある。
これは半導体製造装置とも共通する問題である。
■バッテリーも重要な熱源になる
移動ロボットやヒューマノイドでは、バッテリーが必要になる。
高出力動作。
急速充電。
長時間稼働。
によって、バッテリーも発熱する。
つまりロボット内部には、
モーター
AI演算
バッテリー
という三つの大きな熱源が存在することになる。
■バッテリーとAI演算の熱が干渉する
バッテリーの近くにAI基板を配置すると、
それぞれの熱が影響し合う可能性がある。
AI負荷が高い。
バッテリー温度が上がる。
バッテリー温度が高いことで、さらに冷却が必要になる。
つまり、部品配置そのものが熱設計になる。
■ロボットでは熱源が動く
これは固定設備との大きな違いである。
ロボットの腕。
脚。
関節。
これらは動く。
つまり熱源も動く。
さらに姿勢によって、
●空気の流れ
●接触
●重力方向
も変わる。
そのため、
一つの固定状態だけで熱設計できない
場合がある。
■可動部では柔軟な熱対策が必要になる
可動関節をまたいで大きな金属ヒートシンクを配置することは難しい。
そこで、
●薄いグラファイト
●柔軟な金属箔
●フレキシブル熱伝導材
などによって熱を移す考え方がある。
ただし繰り返し曲げると、
●亀裂
●剥離
●断線
●性能低下
が起こる可能性がある。
つまりロボットでは、
熱性能だけでなく、屈曲耐久性も重要になる。
■ケーブルと熱の問題もある
ロボット関節には、
●電力線
●通信線
●センサー配線
が通る。
大電流を流すケーブルは、それ自体も発熱する。
さらに関節内部は狭く、空気が流れにくい。
つまり、
配線も熱源になる。
小型化するほど、ケーブル径を細くしたくなる。
しかし細くすると抵抗が増え、発熱が増える場合がある。
ここにも設計上のトレードオフがある。
■まとめ
ここまで見てきたように、ロボットは今や、モーターや制御盤だけの機械装置ではない。
AI演算装置、カメラ、LiDAR、バッテリーといった熱源が加わり、動くコンピューターへと変わりつつある。
しかもロボットの熱源は、頭、胴体、腕、関節、脚といった異なる場所に分散している。
モーターの熱はフレームへ、AI演算の熱はグラファインや金属箔で広げるといった対策が必要になるが、データセンターのような大型冷却設備は置けない。
さらに固定設備との決定的な違いは、熱源そのものが動くことである。
関節が曲がれば、熱伝導材にも屈曲耐久性が求められ、狭い関節内部を通るケーブルすら発熱源になる。
後編では、こうして分散し、動き続ける熱源を抱えたロボットが、軽量化や人との安全な共存、防水・防塵、そして大量生産という現実の制約の中で、どう熱対策を成立させていくのかを見ていく。
コラム監修:角本 康司 (オーティス株式会社)
語学留学や商社での企画開発を経て2011年にオーティス株式会社入社。経営企画部を中心に製造・技術部門も兼任し、2018年より代表取締役として事業成長と組織強化に努めている。
※本記事は教育・啓発を目的とした一般的な技術解説であり、特定企業・製品・技術を示すものではありません